工程项目
六项项目涵盖机器人控制、柔性机构联合仿真、结构分析与模态测试。进入详情可查看工程问题、个人职责、技术流程和验证条件。
-
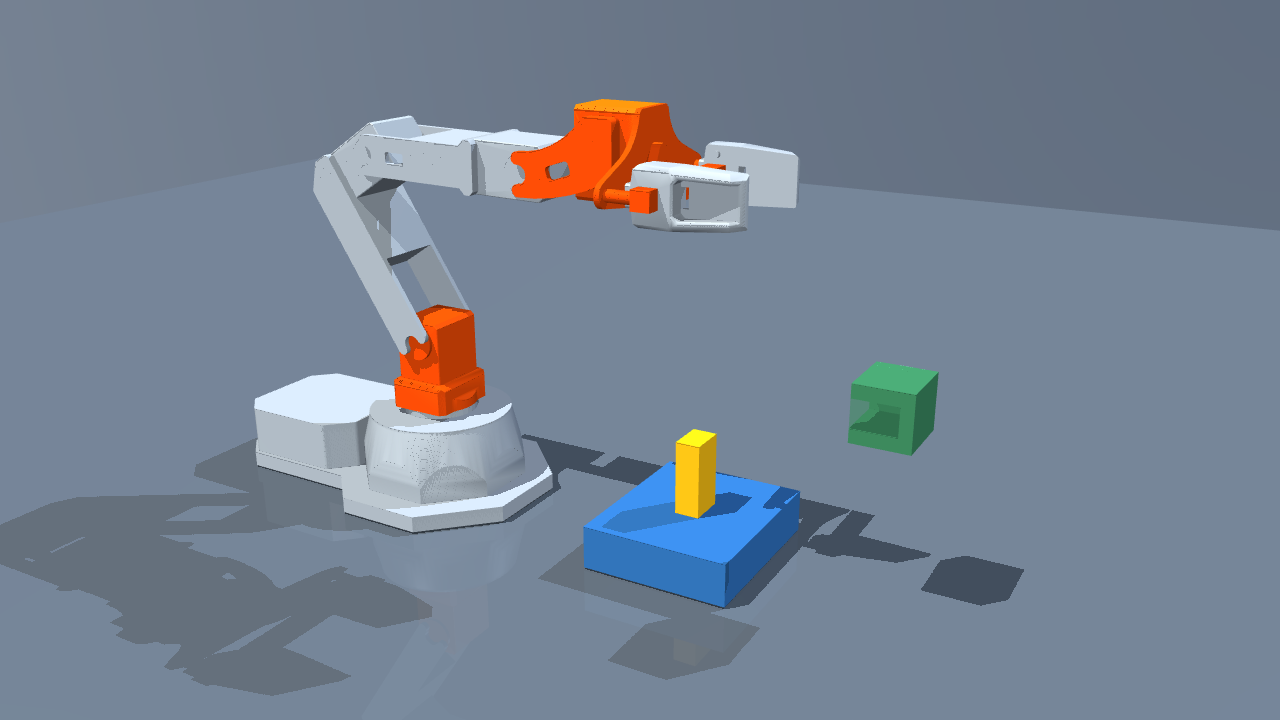
柔性关节机器人
构建区分电机侧与连杆侧的柔性关节机器人模型,围绕负载变化、串级控制和刚度补偿完成可复核的仿真验证。
查看项目 -
项目图待补空间柔性捕获机构与联合仿真 空间柔性捕获机构
基于已有 Adams 机构模型完成 Simulink 控制算法接入,围绕滚动时域规划、柔性振动估计和主动抑振建立联合仿真闭环。
查看项目 -
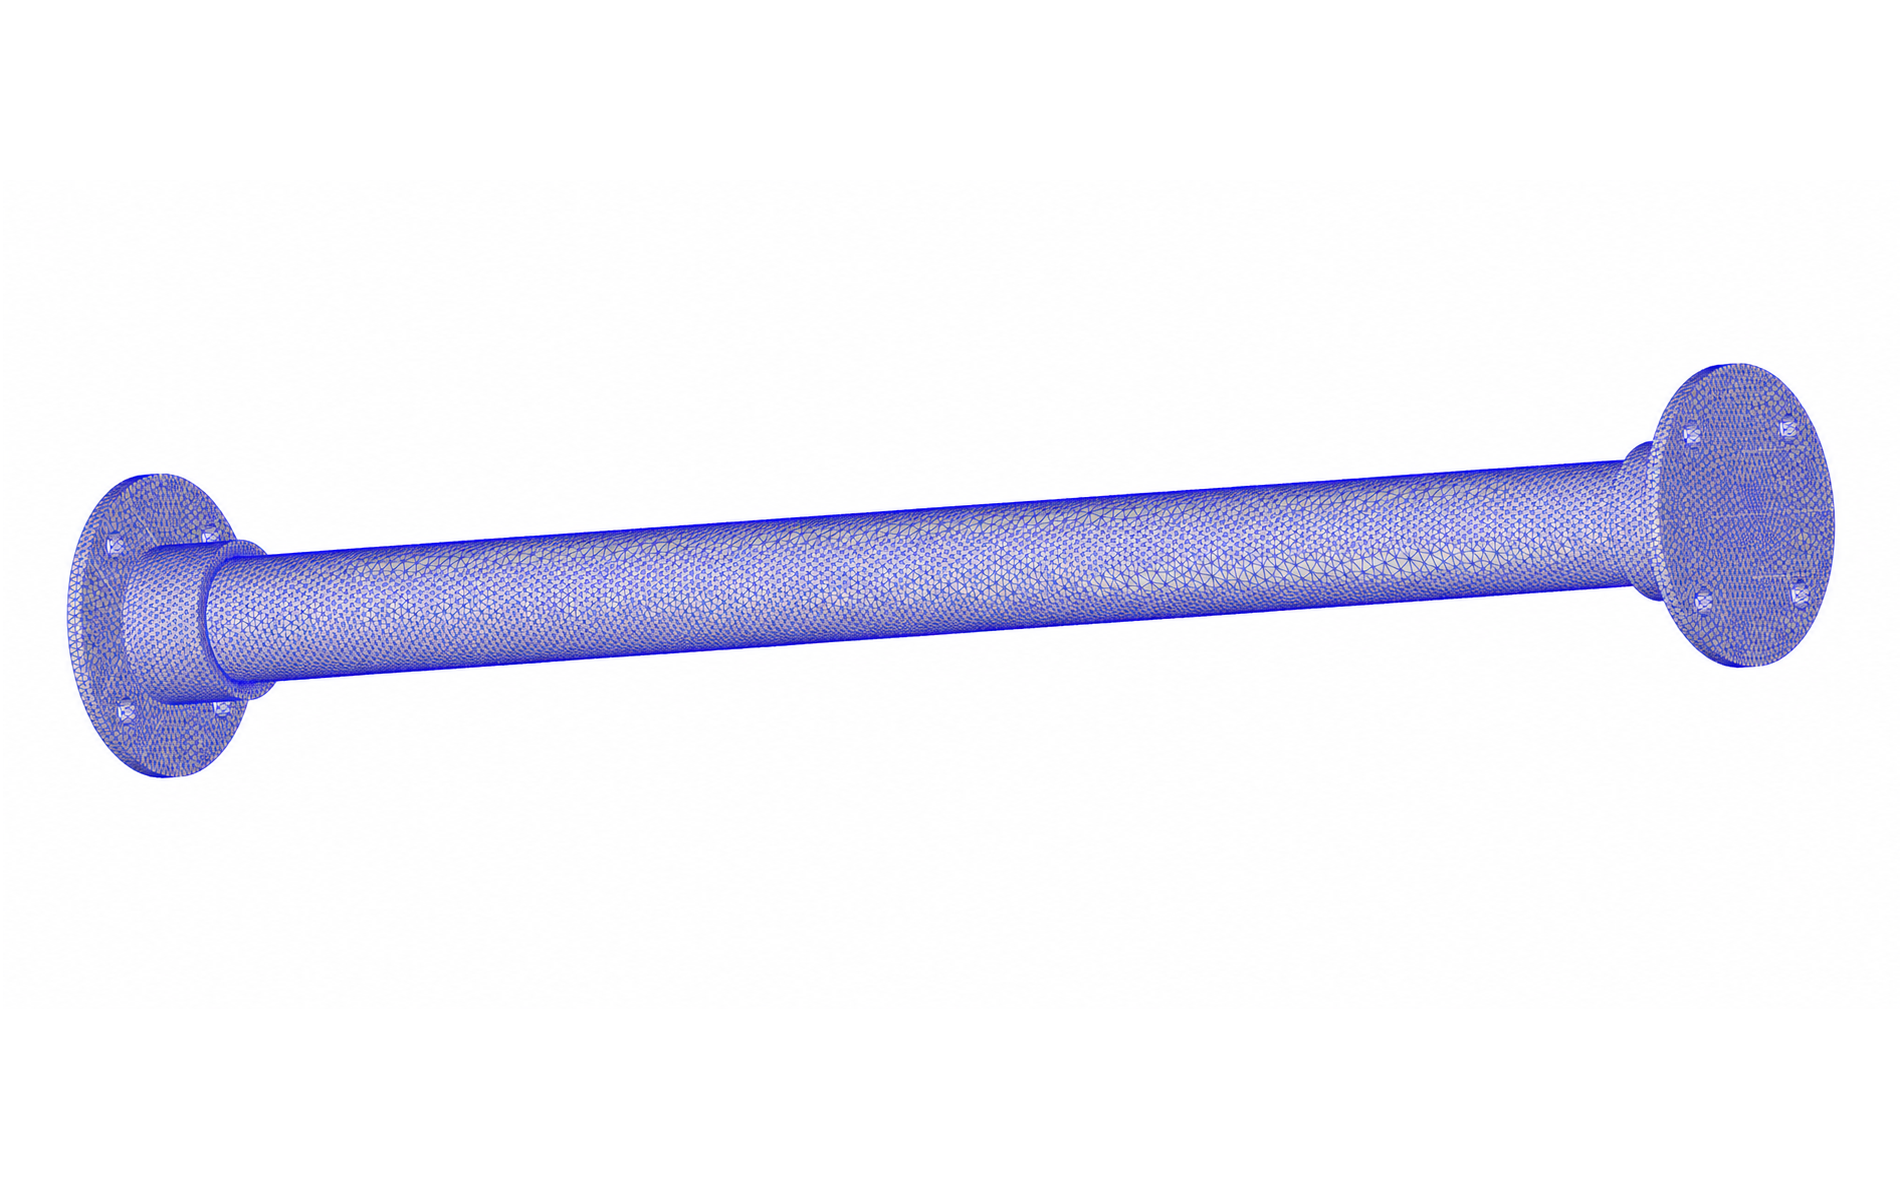
复合绝缘子非线性有限元与疲劳分析
建立复合绝缘子全局与局部有限元模型,结合材料、接触、网格和疲劳后处理分析端部应力及湿态条件下的寿命变化。
查看项目 -
项目图待补轮式移动机器人与上位机控制界面 轮式移动机器人
基于 ESP32 实现麦克纳姆轮底盘运动控制,结合循迹、避障与状态机,并通过 Python / PyQt5 上位机接入 TCP/UDP 控制与视频显示。
查看项目 -
项目图待补雷达结构模态测试与振型分析 雷达结构模态测试
参与不同安装约束下的雷达结构激振测试、现场布点与数据采集,结合 FFT、FRF 和曲线拟合分析固有频率、阻尼及振型。
查看项目 -
项目图待补输电塔线体系有限元模型与振型 输电塔线体系模态分析
使用 HyperMesh 建立输电塔梁单元模型,通过 Nastran 与 Abaqus 对照低阶模态,分析导线、绝缘子及不同初张力工况对结构响应的影响。
查看项目