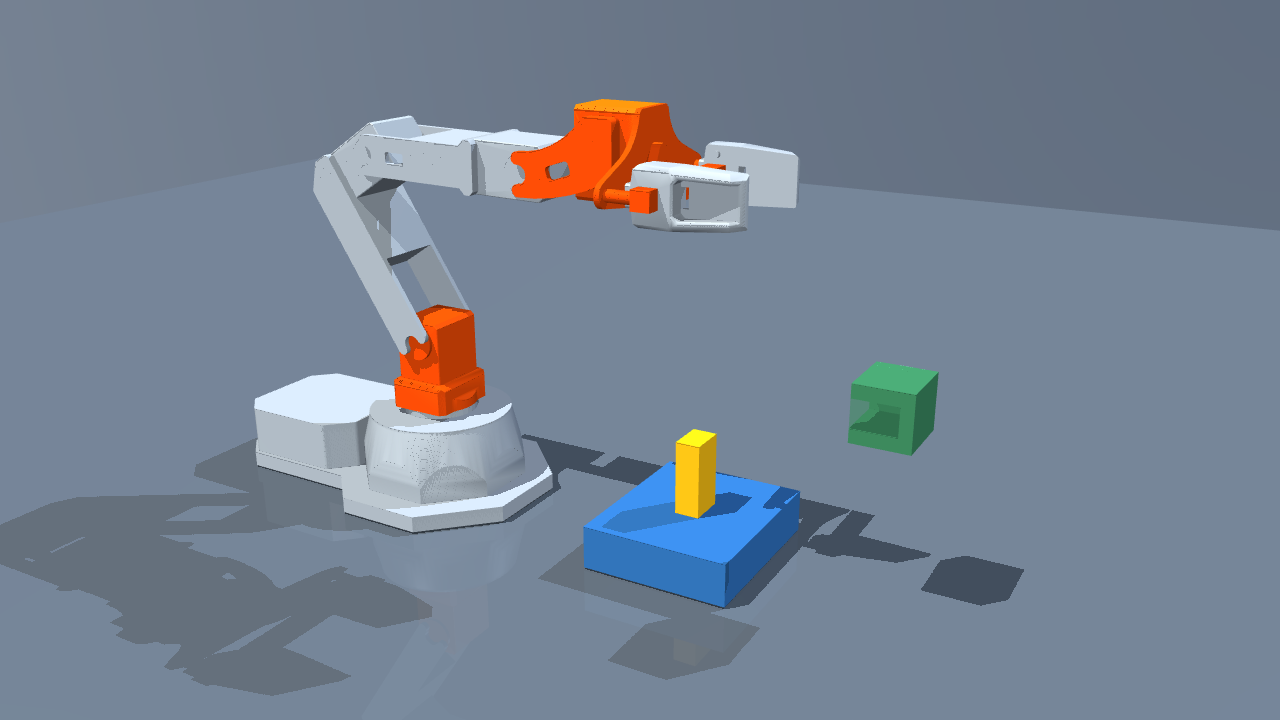
三自由度柔性关节机器人模型,用于任务轨迹和控制链路验证。
01 工程问题与个人工作 Problem & Scope
柔性关节中的电机侧、关节弹性和连杆侧状态并不相同,需要在负载变化和任务轨迹下分别建模并估计可用于控制的状态。
01RESPONSIBILITY
建立电机侧与连杆侧分离的三自由度动力学模型,完成解析动力学、静态平衡和步长检查。
02RESPONSIBILITY
实现在线负载估计、串级控制和冻结刚度网络逆补偿,验证控制链路在不同任务条件下的行为。
03RESPONSIBILITY
使用 MuJoCo 仿真、解析交叉检查和多组确认试验复核模型与控制实现。
02 建模与运动控制流程 Workflow
- 01
任务轨迹定义
- 02
双侧动力学建模
- 03
状态与负载估计
- 04
串级控制
- 05
仿真与交叉复核
03 模型与控制验证 Verification
CHECK 01
双侧动力学交叉检查
区分电机角与连杆角,将解析动力学与 MuJoCo 对象响应对照,结合静态平衡和三档步长检查核对模型与数值设置。
CHECK 02
负载变化下的控制比较
材料记录三档负载下的独立确认仿真,以固定零负载对照比较平均关节跟踪误差;该指标不直接等于末端定位精度。
CHECK 03
离线刚度模型与数值逆
刚度网络在无噪声数据上离线标定,闭环时冻结权重;通过域内转矩误差与二分逆残差分别核对模型拟合和数值求逆。
CHECK 04
组件贡献与失败分析
在冻结名义任务中进行多方法配对消融,保留失败终态;扩展刚度变化场景存在插入超时,结论限定于相应任务与条件。
04 模型与公开边界 Model Boundaries
- 对象为三关节平面仿真机器人;几何参考开源 PincherX-100 网格,动力学另行建立。
- 刚度网络采用离线标定与冻结权重;控制效果受负载、任务和刚度场景影响。
- 当前证据来自仿真与历史验证记录,不代表实机部署、完整控制链硬实时或所有鲁棒工况通过。